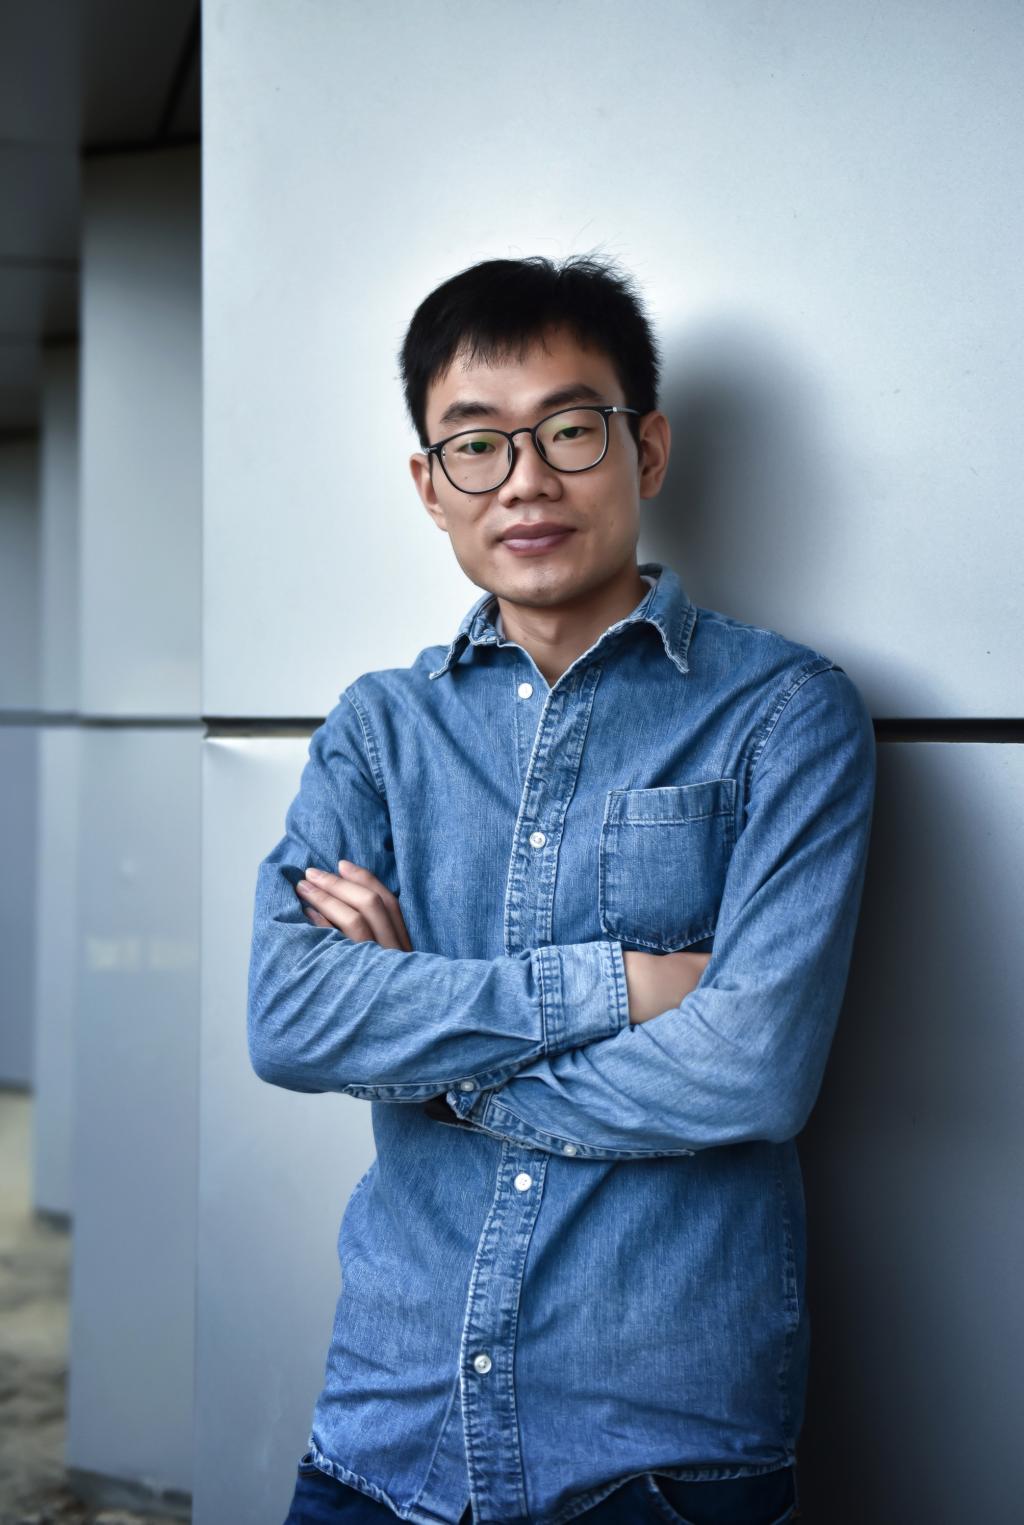
周嘉星
讲师,男,汉族,福建省厦门市人。
联系方式:934911607@qq.com
教育与工作经历:
2012年本科毕业于西北工业大学飞行器设计与工程专业;
2015年3月硕士毕业于西北工业大学飞行器设计专业;
2021年3月博士毕业于西北工业大学飞行器设计专业;
2015年9月至2017年8月,获国家公派资格,赴美国斯蒂文斯理工学院,联合培养博士生
学科专业:航空宇航科学与技术
研究方向:无人机飞行动力学建模与控制、无人机遥感图像处理、航天器飞行动力学建模与控制
讲授课程:《自动控制原理》、《检测与传感器技术》、《传感器新技术》
出版著作及代表性论文:
[1] ZHOU J, CHEN W, DENG Y, et al. Twistor-based integrated double hyperbolic sliding mode control for time-varying quadrotor UAV systems [J]. Applied Mathematical Modelling, 2026, 149: 116309.(中科院SCI 2 区TOP, IF=5.1)
[2] CHEN Z, ZHOU J*, GAO D, LIN J, HUANG G, DENG Z. A UAV scene matching method based on triplet relationship and sliding mode control for GPS-denied environments. Measurement. 2026 Jan 24:120581. (中科院SCI 2 区TOP, IF=5.6)
[3] ZHOU J, YAO Y, CHEN X, et al. Triplet relationship guided density clustering for feature matching with a large number of outliers [J]. Cluster Computing, 2025, 28(5): 314. (中科院SCI 3 区, IF=4.1)
[4] ZHOU J, YAO Y, CHEN X, et al. Research on moving object tracking with a large number of outliers based on TRESAC++ algorithm [J]. Digital Signal Processing, 2024, 151: 104548. (中科院SCI 3 区, IF=3)
[5] ZHOU J, CHEN Z, GAO D, et al. Fast and accurate target localization in unmanned aerial vehicle reconnaissance based on improved feature matching [J].Journal of Electronic Imaging, 2025, 34: 053035. (中科院SCI 4 区, IF=1)
[6] ZHOU J, CHEN Y, DENG Y, et al. Research on twistor-based complex collisions of a quadrotor UAV suspension system [J]. International Journal of Dynamics and Control, 2025, 13(3): 102. (中科院SCI 4 区, IF=1.9)
[7] ZHOU J, CHEN W, DENG Y, et al. Twistor-based finite-time dynamic pose tracking control for coaxial octorotor UAV systems [J]. International Journal of Dynamics and Control, 2025, 13(5): 188. (中科院SCI 4 区, IF=1.9)
[8] 周嘉星,陈炜,陈祥,等.基于扭量的四旋翼无人机位姿一体化建模与控制[J].电光与控制,2025,32(04):8-16. (北大核心)
[9] 周嘉星,陈榆豪,陈祥,等.复杂风场下基于扭量的无人机位姿一体化建模与控制[J].飞行力学,2025,43(03):42-48+55. (北大核心)
[10] 周嘉星,陈志高,高登巍,等.基于图像匹配的无人机侦察目标定位方法[J].弹箭与制导学报,2025,45(03):287-294. (北大核心)
[11] 周嘉星,陈榆豪,高登巍,等.面向电力巡检的多无人机协同调度优化算法研究[J].弹箭与制导学报,2025,45(05):751-760. (北大核心)
[12] 周嘉星,陈炜,高登巍,等.基于扭量的无退绕固定翼无人机位姿一体化有限时间控制[J].弹箭与制导学报,2025,45(05):742-750. (北大核心)
[13] 周嘉星,余子成,高登巍,等.基于Kane法的四旋翼无人机吊挂系统建模与控制研究[J].弹箭与制导学报,2025,45(05):887-899.
[14] 陈炜,周嘉星,高登巍,等.扭量框架下四旋翼动态位姿双曲滑模跟踪控制[J].航天控制,2025,43(05):10-17. (北大核心)
[15] 陈榆豪,周嘉星,高登巍,等.扭量框架下除冰无人机位姿一体化控制方法[J].航天控制,2025,43(05):18-25. (北大核心)
[16] 余子成,周嘉星,邓钊,等.吊挂时变负载的四旋翼无人机建模与控制[J].航天控制,2025,43(04):24-31. (北大核心)
[17] 陈志高,周嘉星,邓钊,等.低空复杂环境下的无人机景象匹配定位方法[J].航天控制,2025,43(04):56-62. (北大核心)
发明专利:
[1] 周嘉星, 陈炜, 陈祥, 陈榆豪, 黄启轩, 姚佑鑫. 四旋翼无人机位姿一体化建模与控制方法、装置及产品[P] (授权, 专利号: ZL 2024 1 0963332.3).
[2] 周嘉星, 姚佑鑫, 陈祥, 陈志高, 黄启轩, 陈榆豪, 陈炜. 基于运动一致性及三元关系的遥感图像配准模型构建方法[P] (授权, 专利号: ZL 2024 1 1413655.1).
[3] 周嘉星,黄启轩, 余子成, 任涛, 姚佑鑫. 两轴半捷联航空遥感稳定平台自适应控制方法[P] (授权, 专利号: ZL 2024 1 1613601.X).
[4] 陈榆豪,周嘉星, 黄桂兰, 陈炜, 余子成, 陈志高, 黄启轩, 姚佑鑫. 一种除冰无人机位姿一体化超螺旋滑模控制方法[P] (授权, 专利号: ZL 2025 1 0767849.X).
[5] 周嘉星, 黄启轩, 姚佑鑫. 一种单星高精度协同遥感方法[P] (授权, 专利号: ZL 2023 1 0655265.4).
[6] 陈炜, 周嘉星, 陈榆豪, 余子成, 陈志高, 黄启轩, 姚佑鑫. 带时变质量负载四旋翼无人机的位姿一体化控制方法[P] (授权, 专利号: ZL 2024 1 1929582.1).
[7] 黄启轩, 周嘉星, 余子成, 任涛, 姚佑鑫. 基于凯恩法的航空遥感两轴稳定平台自适应控制方法及系统[P] (授权, 专利号: ZL 2024 1 1372707.5).
主持参与课题:
[1] 福建省科技厅,自然科学省部级青年项目,2022J05286,基于分体式卫星构型与量子定位理论的卫星高精度自主导航方法研究,2022-08至2025-07,结题,主持
[2] 厦门市科技局,厦门市科技计划项目,3502Z20227072,单星高精度协同遥感平台设计,2022-07至2025-06,结题,主持
[3] 福建省教育厅,福建省教育厅项目-中青年教师教育项目,JAT210343,分体式卫星精确建模与耦合特性分析, 2021-12至2024-11,结题,主持
[4] 厦门理工学院,高层次人才科研启动项目,YKJ22019R,面向空间高精度探测任务的卫星建模与微振动控制研究,2022-06至2025-05,结题,主持
[5] 西安交通大学,横向项目,高低轨迹仿真模型软件集成与测试,2024-03至2024-12,结题,主持
[6] 上海今日信息科技有限公司,横向项目,通用装备仿真模型开发,2023-05至今,在研,主持
[7] 厦门明翰电气股份有限公司,横向项目,面向配电线路巡检任务的四旋翼无人机姿态稳定控制软件开发,2023-05至2024-03,结题,主持
[8] ××飞行器动力学建模研究(中国航天科工集团-三院三部,2013-2014),主要参与
[9] ××飞行器飞行力学特性研究(中国航天科工集团-三院三部,2013-2014),主要参与
[10] 航天器轨道自主交会方法研究(中国航天科技集团-中国运载火箭技术研究院,2014-2015),主要参与
[11] ×××总体/弹道一体化设计优化软件开发(中国航天科技集团-中国运载火箭技术研究院,2016-2017),主要参与
[12] ×××轨道设计与优化(国家863基金,2012*****2015,2012-2013),主要参与
[13] 面向×××设计的×××卫星概念研究(H863基金,2018-2020),主要参与
获奖及荣誉:
[1] 2022年厦门理工学院第十五届青年教师教学竞赛一等奖
[2] 电气工程与自动化学院2023-2024学年“优秀班主任”称号
[3] 厦门市第二十一届运动会定向运动比赛(行业部)男子组短距离定向第六名


